При расчёте полетного задания МБР необходимо анализировать траекторию полета и рассчитывать данные в каждый момент времени полета ракеты для того, чтобы объект попал точно в цель и выполнил свою задачу по предназначению.
В баллистике основным методом решения практических задач является математический расчет параметров движения ракеты, то есть метод математического моделирования полёта. Так как практическая отработка полета ракет трудозатратна и требует больших финансовых трат, поэтому проводят изначально теоретические расчеты и проектируют полёт создавая его в программах.
Методы математического моделирования полета ракет позволяют теоретически исследовать полёт и частично экспериментально моделировать движение ракеты, в котором отдельные приборы и система управления работают, как и при действительном полёте. При таком эксперименте дорогостоящие приборы остаются целыми и невредимыми.
Виды математических моделей полета МБР
Математическая модель движения ракеты представляют объективную схематизацию реального полёта ракеты в форме, позволяющей проводить различные исследования и вычисления для решения поставленной задачи. Формой математической модели движения ракет являются дифференциальные уравнения. Конкретный вид математической модели движения определяется выбранными моделями схемы ракеты как механической системы, внешней среды, определяющей силовые воздействия на объект, системы отсчета и системы координат.
Выбор модели движения определяется задачами проводимых исследований и как правило, неоднозначны. К моделям предъявляются противоречивые требования – адекватность, точность, простота, наглядность. Поэтому в каждой технической задаче обоснование и окончательный выбор модели является процесс мыслительной и творческой деятельности моделирования полёта ракет.
Все модели можно разделить на два типа: детерминированные и стохастические. К детерминированным моделям относятся модели, для которых моменты и силы, действующие на объект, имеют заранее известные условия полёта, время и параметры движения. К стохастическим относят модели, для которых связь между параметрами движения и времени имеет приблизительные данные и могут быть представлены некоторым распределением вероятности. Для таких моделей предполагается, что определяющие силы и моменты действующие на объект содержат случайную составляющую. Детерминированные и стохастические модели могут быть представлены в дифференциальном или конечном аналитическом виде в зависимости от того, допускают или не допускают дифференциальные уравнения движения объекта получение конечного аналитического решения.
Получение математических моделей, описывающих состояние ракеты, имеет своей целью, как правило, определение искомых параметров движения: компонентов скорости движения центра масс, угловой скорости ракеты относительно его центра масс, углов, характеризующих ориентацию аппарата, и наконец, координат центра масс, по которым может быть построена траектория. Под траекторией ракеты принято понимать непрерывную линию, которую описывает центр масс ракеты относительно выбранной базовой системы отсчета (системы координат). В качестве независимой переменной (главного аргумента) в математических моделях движения ракеты выступает текущее время [1].
Основу математических моделей, характеризующих состояние ракеты, составляют дифференциальные уравнения движения. Для того чтобы получить их решение в конечной форме, должны быть однозначно заданы начальные условия и определены силы, стоящие в правых частях дифференциальных уравнений. При этом несущественно, в какой форме задаются воздействия (детерминированный или стохастический подход); важно, чтобы принятая модель сил характеризовалась полной информацией об их значениях на рассматриваемом интервале времени. Именно эта полная совокупность сил, определяющая вид входных воздействий, будет характеризовать состояние ракеты в данный и последующие моменты времени через его фазовые координаты.
Обычно системы, текущее состояние которых однозначно определено, если известны их начальное состояние и входные воздействия на рассматриваемом интервале времени, называют динамическими системами:
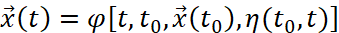 , (1)
В функциональной зависимости (1) множество значений вектора состояния  характеризует область возможных состояний системы, а следовательно, и ее траекторий в пространстве. Компоненты вектора
 называются переменными состояния. Функция
 представляет собой переходную функцию состояния системы,
 определяет характер входных воздействий. Ограничения, накладываемые в каждом конкретном случае на
 , диктуются условиями решаемой задачи, характеристиками внешней среды и другими факторами.
Переходная функция состояния системы, модель которой представляется в форме дифференциальных уравнений движения, есть не что иное, как решение этих уравнений для всех  , где множество моментов времени T является множеством вещественных чисел. Динамическая система, удовлетворяющая переходной функции состояния такого типа, называется обыкновенной динамической системой [2].
Представление ракеты в качестве динамической системы позволяет рассматривать неуправляемый полет ракет и снарядов как частный случай управляемого полета с привлечением эффективных методов, базирующихся на понятии пространства состояний, разработанных главным образом для управляемых динамических систем. Анализ динамики неуправляемых ракет и снарядов как обыкновенных динамических систем обеспечивает определенную преемственность по отношению к соответствующим методам, и особенно в том случае, когда задача по своей постановке требует «сшивания» результатов исследования неуправляемого и управляемого движения, в частности применительно к разделяющимся и корректируемым боеприпасам.
В процессе полета обычно имеет место существенное изменение динамических, массовых и других характеристик ракеты. Вариации этих характеристик обусловливаются существенными секундными массовыми расходами топлива, перемещением ракеты с переменной скоростью в атмосфере, плотность которой меняется с высотой, нестабильностью геофизических полей Земли и т. д. Все это дает основание рассматривать ракету как нестационарную динамическую систему. Более того, для подавляющего большинства случаев приходится иметь дело с нелинейными нестационарными динамическими системами. Нелинейность уравнений движения определяется рядом входящих в них нелинейных зависимостей. Например, зависимости аэродинамических сил и моментов от параметров движения, временные зависимости массовых и инерционных характеристик, скачкообразно изменяющиеся в результате разделения ступеней, отделения элементов конструкции ракеты и др.
Примером функционального представления определенной модели обыкновенной динамической системы как нестационарного нелинейного управляемого объекта, подверженного действию возмущений  может служить модель вида:
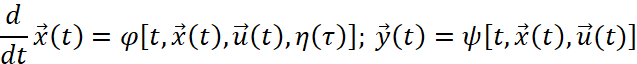 , (2)
Где  – вектор управления или (более широкое понятие) вектор входных переменных;
 – вектор выходных переменных систем. Математическая модель линейной нестационарной системы с непрерывным временем будет иметь вид:
| (3) |
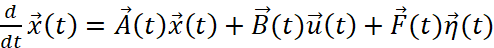 ,
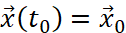 ,
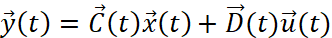 .
Где 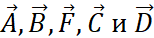 – матрицы соответствующих размерностей, являющиеся функциями времени.
Для частного случая стационарной системы (объекта с постоянными параметрами) указанные матрицы имеют постоянные, не зависящие от времени элементы [3].
Отсюда можно сделать вывод, что математические модели ракеты как нелинейные нестационарные обыкновенные динамические системы должны иметь достаточно высокий порядок. Ввиду того что порядок системы дифференциальных уравнений, описывающих движение материальной системы с конечным числом степеней свободы, равен удвоенному количеству степеней свободы, даже в простейшем случае рассмотрения ракеты как твердого тела система дифференциальных уравнений его движения будет иметь 12-й порядок. Поэтому решение любой задачи исследования динамики ракеты необходимо начинать с обоснования рациональной математической модели полета. Только после этого осуществляется ее составление или упрощение до требуемого уровня схематизации известной (более полной) системы дифференциальных уравнений.