Введение
Порядок и давность взаимодействий позволяют различать текущие потребности пользователя при одинаковом наборе просмотренных объектов. Агрегирование истории может утратить эти сведения ещё до вычисления рекомендации.
Цель работы – сопоставить представления истории в классических и нейросетевых моделях [4; 6, с. 173-182; 7; 8, с. 197-206; 9, с. 89-97; 10, с. 30-37; 11, с. 325-341; 13, с. 285-295; 14, с. 1441-1450] и определить условия их применения при учёте временной динамики предпочтений.
Изменение предпочтений понимается как изменение относительной релевантности объектов во времени [9, с. 89-97]. Краткосрочное намерение связано с текущей сессией, устойчивое изменение интересов сохраняется дольше [3, с. 22-32]. Единичного действия недостаточно для их различения: на него влияют контекст и состав показанных объектов. Обзор рассматривает предпосылки учёта динамики, а не доказывает её наличие.
Метод и границы обзора
Литература отобрана целевым образом по различиям в представлении истории. Первичные работы [4; 6, с. 173-182; 7; 8, с. 197-206; 9, с. 89-97; 10, с. 30-37; 11, с. 325-341; 13, с. 285-295; 14, с. 1441-1450] описывают восемь подходов из сравнительной таблицы; работы [5, с. 101-109; 12, с. 240-248] – ограничения сравнения моделей. Русскоязычные обзоры [2, с. 18-30; 3, с. 22-32] используются для сессионной постановки и классификации базовых методов. Диссертация Ананьевой [1], содержащая русский перевод, рассматривает временной контекст и интервалы. Полнота охвата и систематический поиск не заявляются; мультимодальные и генеративные расширения не сопоставляются.
Единица сравнения – базовый вариант модели с заданным составом входа. Авторский результат – сопоставление доступности порядка и интервалов, механизмов обновления и требований к признакам, обобщённое в процедуре выбора представления. Различимость входов используется как логическое ограничение; новый алгоритм и собственные эксперименты не заявляются.
Постановка задачи рекомендации
Пусть U – пользователи, I – каталог объектов, а история содержит идентификаторы объектов, типы действий и временные метки. В момент t требуется ранжировать доступных кандидатов, используя только предшествующие события. Общая функция оценки имеет вид:
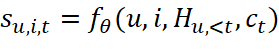 , (1)
Где s – оценка объекта i для пользователя u; θ – обучаемые параметры; H – история; c – текущий контекст. История преобразуется в профиль, агрегаты, скрытое состояние или последовательность. Это преобразование определяет, какие изменения поведения доступны модели.
Прогноз рейтинга, ранжирование и предсказание следующего события имеют разные цели [4; 6, с. 173-182; 7; 8, с. 197-206; 10, с. 30-37; 14, с. 1441-1450]. Просмотр не равнозначен удовлетворённости, а отсутствие действия не означает отрицательного отклика: объект мог не быть показан. Целевое событие и набор кандидатов фиксируются до сравнения.
Классические модели
Контентная фильтрация сопоставляет признаки объектов с профилем пользователя [2, с. 18-30; 11, с. 325-341]. Невзвешенная сумма признаков не зависит от порядка событий; давность и последние действия вводятся отдельно. Описание нового объекта доступно до накопления взаимодействий, но новому пользователю нужны анкета или первые действия. Короткое временное окно может исключать как устаревшие, так и устойчивые интересы.
Коллаборативная фильтрация использует сходство взаимодействий. В item-based kNN оценка строится по сходству кандидата с объектами истории [13, с. 285-295]. Базовая агрегация не различает порядок; давность учитывается взвешиванием вкладов или пересчётом сходств. Сокращение окна усиливает недавние действия, но уменьшает число совместных наблюдений и устойчивость оценок.
Матричная факторизация представляет пользователя и объект скрытыми векторами. Для явных рейтингов к их скалярному произведению добавляются смещения [10, с. 30-37]:
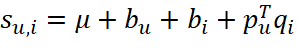 , (2)
Где μ – общее среднее; b – смещения; p и q – скрытые векторы. При фиксированных параметрах новое действие не меняет прогноз для той же пары. Динамика учитывается обновлением вектора или временной параметризацией [9, с. 89-97]; статичность базового варианта не является ограничением всего семейства.
Обучение ранжированию на признаках объединяет характеристики пользователя, объекта и контекста. LambdaMART использует ансамбль деревьев с учётом качества ранжирования [4]. Частоты, давность и агрегаты за разные окна передают часть временных изменений; зависимость, не выраженная во входных признаках, недоступна ансамблю независимо от его размера.
Нейросетевые модели
Нейронная коллаборативная фильтрация NCF использует многослойный перцептрон (MLP) для взаимодействия скрытых векторов; NeuMF объединяет нейронную и факторизационную ветви [6, с. 173-182]. Вход из идентификаторов не содержит порядка и интервалов. Новое действие меняет прогноз после обновления параметров либо дополнения входа, поэтому нелинейность оценки сама по себе не обеспечивает адаптацию.
В экспериментах Rendle и соавторов настроенная факторизация в целом превосходила рассмотренные MLP и NeuMF на MovieLens и Pinterest [12, с. 240-248]. Это обосновывает включение сильной факторизационной базы, но не определяет качество последовательных моделей с другим входом.
GRU4Rec прогнозирует следующий объект сессии по рекуррентному состоянию [7]. После нового события состояние обновляется при прежних параметрах:
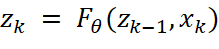 , (3)
Где k – номер события; x – представление объекта; z – состояние сессии. Порядок влияет на обновление, а длительность пауз требует отдельных признаков. Постоянный идентификатор пользователя необязателен, но границы сессии должны быть заданы.
SASRec использует самовнимание, позиционные представления и причинную маску, исключающую будущие позиции при обучении [8, с. 197-206]. Обычно обрабатываются последние L событий. Увеличение L расширяет контекст, но стандартное внимание вычисляет L² взаимодействий позиций. Позиции передают порядок, а не реальные интервалы.
BERT4Rec восстанавливает замаскированные объекты по двунаправленному контексту [14, с. 1441-1450]. Для следующего объекта маска добавляется в конец известной истории: фактическое будущее использовать нельзя. Представление пересчитывается после нового события без переобучения весов; интервалы, как и в SASRec, требуют отдельного входа.
В таблице сопоставлены базовые варианты; расширения с дополнительными временными признаками требуют отдельной проверки.
Таблица
Представление истории и механизм обновления
Модель | Представление истории | Обновление и временные ограничения |
Контентная [11] | Агрегированный профиль признаков | Пересчёт профиля; порядок требует дополнительных признаков |
Item-based kNN [13] | Взаимодействия с соседними объектами | Новые вклады; давность задаётся взвешиванием |
Факторизация [9, 10] | Скрытый вектор пользователя | Обновление вектора или временных параметров |
LambdaMART [4] | Частоты, давность, признаки контекста | Пересчёт признаков при фиксированном ансамбле |
NCF / NeuMF [6] | В базовом варианте – идентификаторы | Обновление параметров; последовательность не задана |
GRU4Rec [7] | Рекуррентное состояние сессии | Обновление состояния; интервалы отдельно |
SASRec [8] | Последовательность с позициями | Пересчёт представления; интервалы отдельно |
BERT4Rec [14] | Префикс истории и маска цели | Пересчёт представления; интервалы отдельно |
Условия учёта изменения предпочтений
Пусть φ преобразует историю во вход модели. При фиксированных пользователе, кандидате, контексте и параметрах в детерминированной модели выполняется:
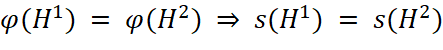 , (4)
Свойство (4) задаёт необходимое условие: истории, для которых требуются разные оценки, должны различаться после φ. Обратное неверно: разные входы могут получить одинаковую оценку, а сохранённая информация может не улучшить прогноз. Различимость выявляет потерю данных, но не доказывает достаточность признаков.
Одинаковый порядок объектов с паузами в день и месяц неразличим без временных меток. Позиционное кодирование не восстанавливает интервалы. Если паузы значимы для цели, во вход включают их длительность, возраст событий или календарные признаки. Роль временных интервалов и контекста рассматривается в [1].
Обновление входа отделяется от переобучения: в LambdaMART пересчитываются агрегаты, в GRU4Rec – состояние, в SASRec и BERT4Rec – представление последовательности. При изменении связи между наблюдаемой историей и целевым поведением может потребоваться обновить параметры. Оба режима задаются отдельно.
Выбор модели и проверка качества
Выбор начинается с целевого события, горизонта прогноза и значимых различий в историях. Сначала проверяются частоты, давность и последние действия; при наличии описаний добавляются контентные признаки. Последовательная модель включается в сравнение, если агрегаты не выражают предполагаемую зависимость от порядка. Интервалы передаются отдельно.
Для проверки вклада порядка сравниваются агрегаты с давностью и последним событием и последовательное представление при общей цели, кандидатах и составе доступных данных. Временные признаки проверяются отдельно. Настройка базовых решений обязательна: Ferrari Dacrema и соавторы выявляют завышение оценки нейронных методов при слабых базах и недостатках воспроизводимости [5, с. 101-109].
Разбиение выполняется по времени: события, статистики и каталог должны быть доступны к моменту прогноза. Маска внутри сети не заменяет эту подготовку. Гиперпараметры выбираются на валидационном периоде, итоговые метрики – на следующем отложенном.
Recall@k оценивает долю целевых объектов в первых k позициях, NDCG@k учитывает их позиции [4; 8, с. 197-206; 14, с. 1441-1450]. Метрики рассчитываются по временным периодам и длинам истории; фиксируются задержка выдачи и стоимость обновления. Горизонты краткосрочного намерения и устойчивого сдвига задаются заранее. Поиск точки изменения предпочтений выходит за границы обзора.
Расчётный пример и ограничения анализа
Пусть первая история содержит категорию a в момент 0 и b в момент 1, вторая – b в момент 0 и a в момент 1. Частоты в обеих равны (1; 1): при таком входе модель не различит направления перехода. Признак последней категории уже различает эту пару без обработки полной последовательности.
В момент рекомендации 1 зададим уменьшение вклада вдвое за единицу времени. Давнее событие получает вес 0,5, последнее – 1. В координатах (a; b) профили равны (0,5; 1) и (1; 0,5). Временной агрегат сохраняет это различие, но не восстанавливает всю историю. Скорость уменьшения веса задаёт предположение о длительности интереса и требует проверки.
Пример иллюстрирует преобразование данных и не является экспериментом с рекомендателем. Выводы ограничены выбранными базовыми моделями. Сохранение порядка и времени не доказывает устойчивого изменения интересов или роста качества; это проверяется на независимом периоде при общем протоколе и настроенных базовых решениях.
Заключение
Сопоставление моделей разграничивает сохранение порядка, реальных интервалов и обновление параметров. Для учёта предполагаемой динамики вход должен сохранять значимые различия в историях; достаточность представления устанавливается по качеству прогноза.
Предложенный порядок выбора связывает целевое событие и горизонт с проверкой агрегатов, последовательности и временных признаков. Расчётный пример показывает, что часть различий сохраняется без последовательной нейронной модели. Результат обзора задаёт основу эксперимента и не устанавливает универсально лучшую архитектуру.